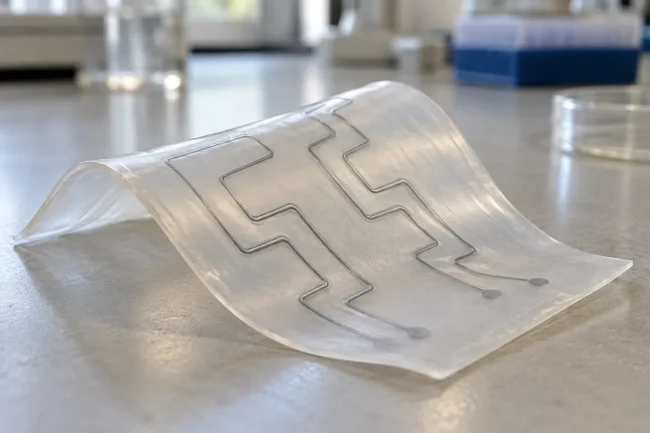
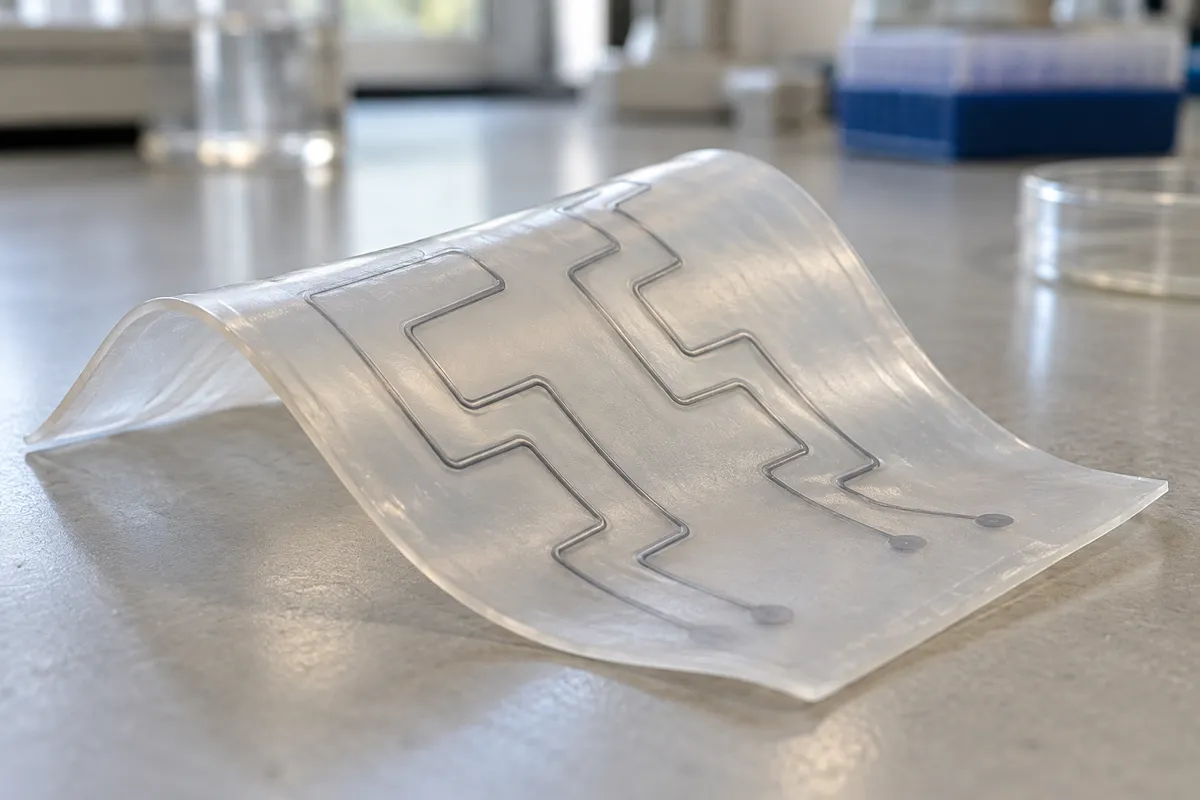
Una pelle artificiale con la luce può ricostruire la propria forma mentre si piega e si torce. Il materiale sviluppato al MIT è un foglio soffice attraversato da guide ottiche: quando cambia posizione, cambia anche la luce che vi passa dentro. Un algoritmo interpreta quei segnali e riproduce il movimento in un modello digitale.
L’idea è dare a una superficie flessibile informazioni su come si sta deformando e sulle pressioni esterne. Il lavoro di Qifan Yu, Nina Cao e Kaitlyn Becker è descritto nello studio pubblicato su Advanced Intelligent Systems, disponibile online dal 29 luglio 2026.
Come funziona la pelle artificiale con la luce
Le guide ottiche ricordano nel principio le fibre usate per trasportare segnali luminosi, ma qui sono realizzate con materiali gommosi e deformabili. Nel foglio di silicone seguono percorsi a zig-zag. Una parte della loro superficie viene resa ruvida, così che pieghe in direzioni diverse producano risposte distinguibili.
Il sistema combina le letture dei vari canali per risalire alla forma della superficie. Non osserva soltanto un singolo punto: cerca di ricostruire come si muove il foglio nel suo insieme, anche quando assume configurazioni complesse.
Un gemello digitale delle pieghe
Nelle dimostrazioni i ricercatori hanno piegato il materiale e confrontato la forma reale con quella ricostruita. Il MIT riferisce un errore inferiore a 0,4 centimetri nei test descritti. Il modello virtuale segue le deformazioni quasi in tempo reale.
Un’altra caratteristica è la tolleranza ai danni: la lettura congiunta dei canali consente di mantenere informazioni utili anche quando alcune guide vengono interrotte. Nello studio il foglio è stato anche avvolto attorno alla parte superiore di un braccio, per mostrare il rilevamento dei movimenti articolari e delle forze esterne.
Dai robot ai giochi: le possibilità ancora da sviluppare
Una superficie simile potrebbe trovare spazio nella robotica soffice, nel controllo a distanza e nei dispositivi indossabili per la realtà virtuale. Sono prospettive di ricerca, non funzioni già disponibili in un prodotto pronto per il pubblico.
Restano inoltre passaggi pratici da affrontare. Il gruppo intende assottigliare le guide ottiche, oggi spesse circa un millimetro, e aumentare il numero di fibre integrate. Per arrivare a un indumento capace di seguire movimenti dettagliati serviranno ulteriori sviluppi: il foglio dimostra il principio, mentre la sua trasformazione in un oggetto d’uso quotidiano resta un traguardo futuro.